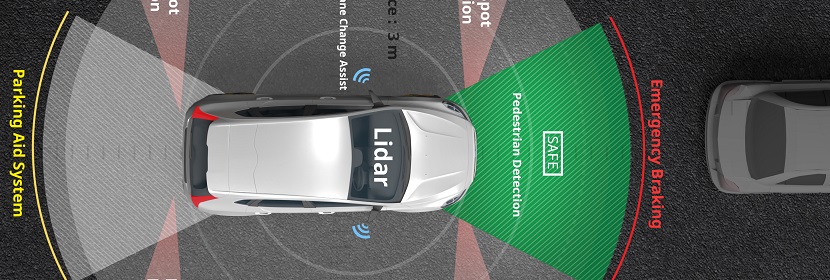

激光雷达(LiDAR)通过发射激光脉冲或调频连续波并接收目标反射信号,实现对周围环境的三维感知和精确测距。在自动驾驶、机器人导航、三维测绘、智慧交通及工业检测等领域,激光雷达是核心感知传感器。其测距精度、角分辨率、探测距离及在复杂环境下的工作稳定性,直接决定感知系统的可靠性和安全性。在产品研发定型、量产质控、系统集成验证及工程验收中,对激光雷达进行系统化的性能检测和环境适应性评估,是保障感知数据可信和设备长期可靠运行的技术基础。
一、激光雷达检测的重要性
激光雷达作为精密光电传感器,其性能受光学系统、电子电路、机械结构及环境条件的综合影响。测距偏差可能导致自动驾驶中的障碍物误判,角分辨率不足会影响目标识别精度,环境适应性差则使设备在雨雾、高温或振动条件下性能退化甚至失效。
检测的必要性体现在以下方面:
- 产品定型验证:在研发阶段验证测距精度、视场角、点云密度等核心指标是否达到设计目标。
- 量产一致性控制:批量生产中抽检,确保各单元之间的性能一致性,避免个体偏差影响系统集成效果。
- 系统集成验证:安装至车辆或平台后,验证激光雷达在实际安装姿态和工作环境下的性能表现。
- 安全合规:激光雷达涉及激光发射,需满足激光安全等级要求;作为电子设备,需满足电磁兼容要求。
行业实测观察
在检测实践中,一个突出问题是激光雷达的”标称探测距离”与”有效探测距离”之间的差距。制造商标注的最大探测距离通常是在理想条件下(高反射率目标、无环境光干扰、清洁光学窗口)测得的数值。实际使用中,低反射率目标(如黑色轮胎、深色衣物)、强环境光(正午阳光直射)及光学窗口污染(灰尘、水珠)均会显著缩短有效探测距离。建议在检测方案中纳入不同反射率目标和不同环境光条件下的探测距离测试,以获得更贴近实际的性能数据。
二、主要检测项目
激光雷达检测涵盖测距性能、角度性能、点云质量、环境适应性及安全合规等多个维度:
测距性能
- 测距精度:在已知距离的标准目标上测量激光雷达的测距值,计算与真实距离的偏差。通常在多个距离点(如10 m、50 m、100 m、150 m、200 m)进行测试。
- 测距重复性:对同一目标重复测量多次,计算标准偏差,评估随机误差水平。
- 最大探测距离:在规定反射率目标(如10%、50%、80%反射率标准板)上的最远可探测距离。
- 最小探测距离:激光雷达能够可靠测量的最近距离(盲区)。
- 距离分辨率:区分两个相邻目标的最小距离间隔。
角度性能
- 角分辨率:水平方向和垂直方向的最小角度分辨能力。
- 视场角(FOV):水平视场角和垂直视场角的实际覆盖范围。
- 角度测量精度:目标方位角和俯仰角的测量偏差。
点云质量
- 点云密度与帧率:每秒产生的点云数量(点频)和扫描帧率。
- 点云均匀性:视场内各区域的点云密度是否均匀,有无明显稀疏区。
- 多回波能力:(若支持)对同一方向多个目标的分辨能力。
环境适应性
- 温度影响:在工作温度范围(如-20 ℃至60 ℃)的上下限条件下测试测距精度和稳定性。
- 光照影响:在强阳光直射(如100,000 lux)条件下测试探测性能退化程度。
- 雨雾影响:在模拟雨雾条件下评估探测距离和点云质量的衰减。
- 振动与冲击:模拟车载或机载环境的振动条件,验证光学校准不偏移、性能不退化。
- 防护等级:户外或车载设备的防尘防水能力(通常要求IP67或更高)。
安全与电磁兼容
- 激光安全等级:验证激光发射功率和能量密度符合安全等级要求(如Class 1或Class 1M)。
- 电磁兼容:辐射发射、传导发射及抗扰度测试。
- 电气安全:绝缘、耐压及接地保护。
三、相关标准
激光雷达作为较新型的光电传感器,其专项检测标准仍在发展中。以下为相关可参照的标准:
| 检测维度 | 相关标准 | 内容说明 |
|---|---|---|
| 激光安全 | GB 7247.1 / IEC 60825-1 | 激光产品的安全 设备分类和要求 |
| 电磁兼容 | GB/T 18655(车辆、船和内燃机 无线电骚扰特性) | 车载电子设备的电磁骚扰限值和测量方法 |
| EMC抗扰度 | GB/T 17626 系列 / IEC 61000-4 系列 | 各类电磁抗扰度试验方法 |
| 环境试验 | GB/T 2423 系列 | 电工电子产品环境试验方法 |
| 防护等级 | GB/T 4208 | 外壳防护等级(IP代码) |
| 车载电子 | ISO 16750 / GB/T 28046 | 道路车辆电气电子设备环境条件和试验 |
需要指出的是,激光雷达的测距精度、角分辨率及点云质量等核心性能指标,目前尚无统一的国家标准或国际标准规定具体的测试方法和指标限值。在实际检测中,通常依据制造商技术规格书、项目招标文件中的技术要求或供需双方协议确定检测指标和判定依据。对于无标准覆盖的项目,可采用经方法验证的非标测试方案(如使用高精度全站仪或已知距离基准进行比对),但需在报告中明确方法描述和测量不确定度。
标准发展动态
随着自动驾驶和智能交通产业的快速发展,激光雷达相关标准正在加速制定中。国内多个标准化技术委员会和行业协会正在推进车载激光雷达性能评估方法和测试规范的编制工作。建议企业在产品定型和工程验收时,关注最新发布的行业标准和团体标准。
四、检测流程
- 委托受理与方案制定:明确激光雷达类型(机械旋转式、半固态、固态等)、波长、标称参数及检测项目清单。确认测试场地条件(室内实验室或户外开阔场地)。
- 设备检查与预热:检查外观、光学窗口及接口完整性。通电预热至制造商规定时间(通常15至30分钟),确保激光器和探测器达到稳定工作状态。
- 测距精度测试:在已知距离的基准点上放置标准反射目标(不同反射率),采集激光雷达测距数据并与基准值对比。每个距离点重复测量不少于规定次数。
- 角度与视场测试:使用精密转台或在已知角度的目标布置方案中验证角分辨率和视场角。
- 点云质量评估:在标准场景中采集点云数据,分析点频、帧率、均匀性及噪声水平。
- 环境适应性测试:按标准执行高低温、光照、振动及防护等级试验,试验后复测核心性能。
- 安全与EMC测试:执行激光安全等级验证和电磁兼容测试。
- 数据整理与报告出具:汇总各项数据,对照技术规格或协议指标判定,经审核后签发报告。
检测条件说明
激光雷达的测距精度测试对基准距离的准确性要求极高。通常使用高精度全站仪(测距精度优于±1 mm)或经计量检定的钢尺/基线尺建立距离基准。测试场地应避免多径反射干扰(如避免在狭小室内测试长距离),并注意环境温度、气压和湿度对光速的微小影响(对于高精度测量需进行气象修正)。
五、第三方检测服务
激光雷达检测涉及精密光学测量、电子测试、环境工程及激光安全等多个技术领域,对检测机构的综合能力要求较高。选择第三方检测服务时,应关注以下方面:
- 距离基准能力:是否具备高精度距离基准设备(如经检定的全站仪、激光干涉仪或标准基线),且基准的测量不确定度满足被测雷达精度要求(通常基准精度应为被测精度的1/3至1/5)。
- 标准反射目标:具备不同反射率(如10%、50%、80%)的标准反射板,且反射率值经计量校准。
- 角度测量能力:具备精密转台或角度基准设备,用于角分辨率和视场角验证。
- 环境试验设备:高低温箱、光照模拟装置及振动台的规格满足被测雷达的尺寸和安装要求。
- 激光安全评估能力:具备激光功率计、能量计及光束分析设备,能够按GB 7247.1进行安全等级分类验证。
- 非标方法制定:对于无标准覆盖的性能测试,实验室应能制定经方法验证的测试方案并提供测量不确定度评估。
工程师提示:在激光雷达的测距精度测试中,目标表面的反射特性对测量结果影响显著。光滑镜面反射目标可能导致回波信号方向偏离接收器,造成测距失败或精度下降;粗糙漫反射目标则更接近实际场景。建议在测试方案中同时使用不同反射特性和反射率的目标,全面评估雷达的适应能力。
六、激光雷达性能评价
激光雷达的性能评价不能仅看标称的最大探测距离或角分辨率,而需从精度可靠性、环境鲁棒性、长期稳定性及系统集成适配性等维度综合判断。
测距精度与目标特性的关系
激光雷达的测距精度受目标反射率、表面粗糙度及入射角度的综合影响。高反射率平面目标(如交通标志牌)通常给出最佳精度,而低反射率曲面目标(如轮胎、行人衣物)的精度可能显著退化。在评价中,应关注不同目标条件下的精度分布,而非仅关注最优条件下的数据。对于安全关键应用(如自动驾驶),最不利条件下的测距精度才是设计裕度的依据。
环境鲁棒性与性能退化
激光雷达在实际使用中面临雨雾、灰尘、强光及温度极端变化等环境挑战。在评价中,应关注以下环境条件下的性能保持率:高温(60 ℃以上,车载屋顶直射)下激光器的波长漂移和功率变化;强光(正午阳光)下的信噪比退化;雨雾天气中水滴对激光束的散射和吸收导致的有效探测距离缩短。性能退化程度和退化后的功能降级策略(如降低帧率或缩小探测范围)是评价产品成熟度的重要指标。
长期稳定性与校准保持
激光雷达的光学系统(发射和接收光路)在长期使用中可能因温度循环、振动和材料老化而发生微小偏移,导致测距系统误差和角度偏差。在评价中,建议进行温度循环后的校准复测,评估光学系统的稳定性。对于车载应用,还需评估安装支架的长期可靠性——支架的微小变形可能导致雷达外参偏移,影响多传感器融合精度。
点云数据质量与算法适配性
激光雷达的点云数据质量直接影响下游感知算法的效果。在评价中,除关注点频和分辨率等硬件指标外,还应评估点云数据的噪声水平、多路径干扰抑制能力及运动补偿效果(对于旋转式雷达)。点云数据与感知算法的适配性(如地面分割、目标聚类的效果)也是系统级评价的重要维度。
七、总结
激光雷达检测是保障自动驾驶感知系统、三维测绘及工业测量设备可靠性和安全性的关键技术环节。从测距精度、角分辨率到环境适应性和激光安全,每一项指标都对应着激光雷达在实际应用中的具体性能表现和安全要求。作为快速发展的新型传感器,激光雷达的标准体系仍在完善中,检测方案的制定需紧密结合产品技术规格、应用场景和行业最新规范。在委托检测时,明确雷达类型、性能指标、测试条件及判定依据,是获得有效检测结论的前提。随着自动驾驶和智能交通产业的持续发展,激光雷达的检测评估方法也将不断标准化和精细化。
关于广州德恺检测
广州德恺检测是一家专注于第三方检测、材料检测、成分分析及EMC检测的技术服务机构。所属集团具备CNAS和CMA双重资质,在全国各地设有分部实验室,拥有10年检测行业经验,可为激光雷达及各类光电传感器提供测距精度、角度性能、环境适应性、激光安全及电磁兼容等项目的检测与技术服务。
欢迎联系专业工程师,获取激光雷达检测的完整项目方案、详细检测周期(常规性能检测7至10个工作日,含环境及EMC测试15至20个工作日)及报价信息。我们将根据雷达类型和应用场景,为您制定适用的检测方案与评估方法。